首页
->
登录
->
注册
->
回复主题
->
发表主题
光行天下
->
FRED,VirtualLab
->
波前差探测器
[点此返回论坛查看本帖完整版本]
[打印本页]
infotek
2020-09-02 09:41
波前差探测器
vgp%;-p(
摘要
JY8"TQ$x
R3!vS+5rR
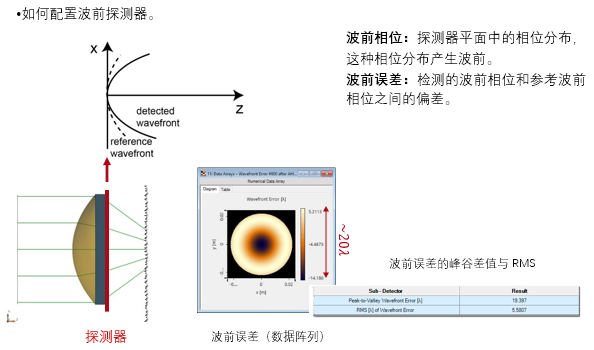
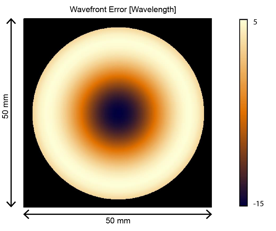
波前误差定义为参考波前相位(一个恒定相位或球形相位)与光学系统的检测波前相位之间的差值。 它是评价光学系统质量的一个非常重要的标准,同时也可用作参数优化的评价函数。在VirtualLab Fusion中,用户可以使用特定的探测器检测此类误差。 此用例说明了如何在VirtualLab Fusion中配置波前误差探测器。
=X'7V}Q}
^3s&90
} K-[/;
建模任务
hBSJEP
J#Ehx|
Y_YIJ@
1Moh`
系统构建
kxf=%<l
6zZR:ej
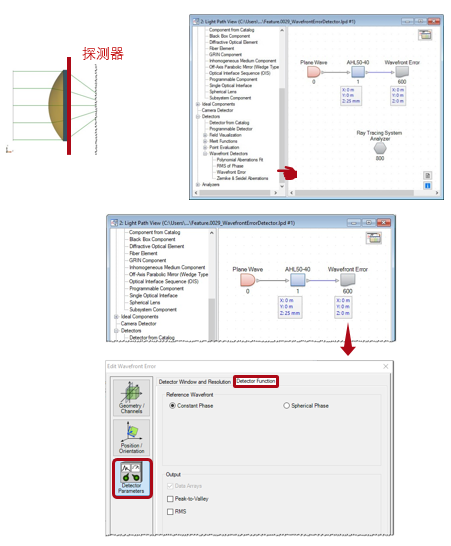
出于说明目的,我们使用光学系统,其包括一个平面波,一个非球面透镜和波前误差探测器。
uiEA=*axp
Sg~A'dG
}? '9L:
探测器功能:参考波前
?v~3zHK
q;~>h
R'HA>?D
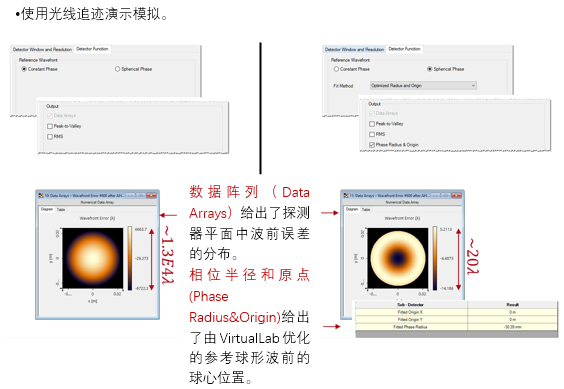
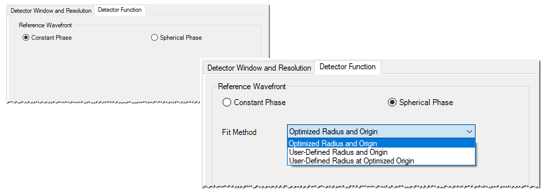
参考波前可以是
nL20}"$E
•恒定相位(Constant Phase)产生平面参考波前。
c^gIK1f-
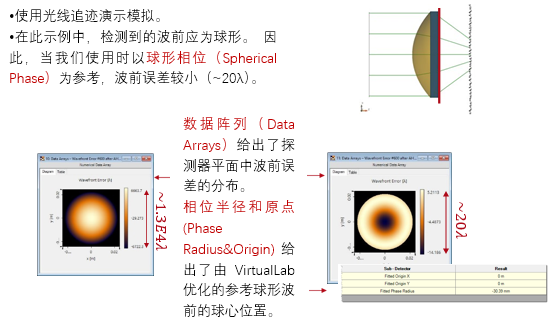
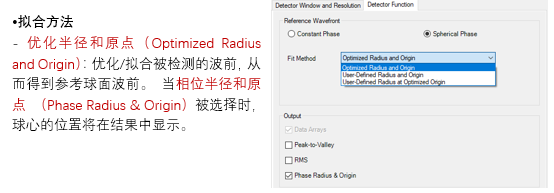
•球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。
3s$.l}
^b. MR ?9
G")EE#W$}
U+M?<4J)"
结果:恒定与球形参考
E}j8p_p
n k3lC/f
Q31c@t
模拟结果:恒定V.S. 球形
{ 4{{;
BtApl)q#
eH*b-H[
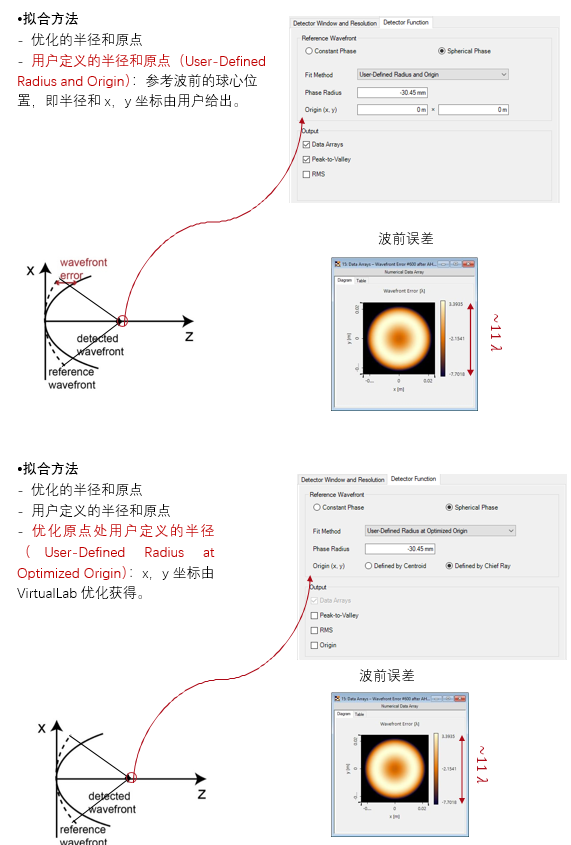
球形相位:拟合方法
~y^lNgujO
$s!meg@s
2/N*Uk 0
jn Y3G
{# _C
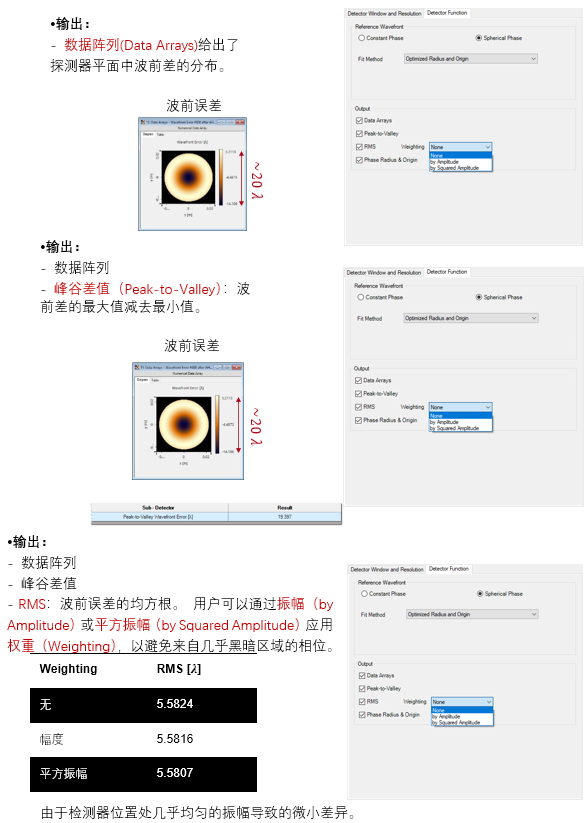
探测器功能:输出
%-|q3 ^s
x}j41E}
@&yj7-]
oF^hq-xcP
文件信息
hkI);M+@6
A6.'1OD
Khd ,|pM
i_ T dI
QQ:2987619807
查看本帖完整版本: [--
波前差探测器
--] [--
top
--]
Copyright © 2005-2026
光行天下
蜀ICP备06003254号-1
数据分析