SYNOPSYS 光学设计软件课程六:三阶像差的重要性
��r!e�W�]M
m_Z(osoE#W
很多镜头设计初学者和许多镜头设计师都认为,像差必须得到很好的控制。 他们只说对了一部分 - 但这些要求总是指三阶像差,但如果要求三阶像差都为零。 这是不明智的。 R^�sgafGl=
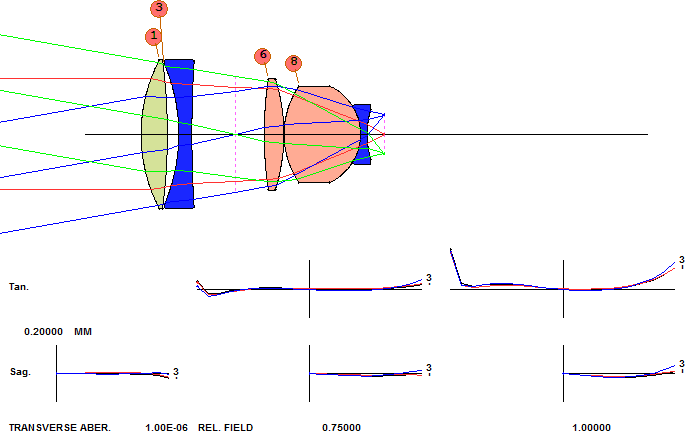
复制以下透镜文件并将其粘贴到EE编辑器中并运行它。 这是一个五片式透镜。 {�D�|ST2:E
RLE ��{hN�<Ot�
ID FIVE-ELEMENT LENS 124 eT5I�L(m�H
WAVL .6562700 .5875600 .4861300 B]�}g�fV�O
APS 5 ��"�x��HK*
UNITS MM �-�a��E,KQ
OBB 0.000000 10.00000 25.40000 -8.63996 0.00000 0.00000 *n#
�=3�D�
25.40000 ���"lC>_A
MARGIN 1.270000 -%P}L�aC�<
BEVEL 0.254001 -�)Vy)hD�,
0 AIR '@w'(}3!3R
1 RAD 73.9295960000000 TH 12.00000000 �U�zI�E,�A
1 N1 1.79798347 N2 1.80318130 N3 1.81530119 �s'��l|�Ii
1 GTB S 'LASFN30 ' gW4fw���E^
1 EFILE EX1 34.000000 34.000000 34.000000 0.000000 �&+� PVY>q
1 EFILE EX2 34.000000 34.000000 0.000000 �:pz@���'J
2 RAD -263.9335099999995 TH 5.22356650 AIR �#��Cy3x-!
2 EFILE EX1 34.000000 34.000000 34.000000 |�22��vNt_
3 RAD -81.3505230000000 TH 6.00000000 !�O�}e�)t�
3 N1 1.83648474 N2 1.84664080 N3 1.87201161 re#]�z��c<
3 CTE 0.830000E-05 f#!n�j]}�#
3 GTB S 'SF57 ' k$�8Zg*)
3 EFILE EX1 31.841015 33.619003 34.000000 0.000000 k�q?:<�!�z
3 EFILE EX2 33.365005 33.365005 0.000000 �x�>BF�K@#
4 RAD 553.8617899999995 TH 19.92504900 AIR OT=1doD�p
4 EFILE EX1 33.365005 33.365005 34.000000 .m>Q�lh�
5 CV 0.0000000000000 TH 13.18557900 AIR �QlR~rFs9t
6 RAD 169.2089400000000 TH 9.00000000 *i�ca�Ky3�
6 N1 1.67418625 N2 1.67790015 N3 1.68646733 �Li���kCIO
6 GTB S 'LAKN12 ' ?1��Vx)j>|
6 EFILE EX1 25.241916 25.241916 25.495917 0.000000 #Z
`Tk)u/
6 EFILE EX2 25.241916 25.241916 0.000000 �5M #',(X�
7 RAD -83.9867310000000 TH 0.10051658 AIR :"Tk�l$@,�
7 EFILE EX1 25.241916 25.241916 25.495917 S
Te8*��=w
8 RAD 39.2493850000000 TH 34.99484900 YDYNAOThnb
8 N1 1.67418625 N2 1.67790015 N3 1.68646733 n�_L��K8��
8 GTB S 'LAKN12 ' �d7QUg��6=
8 EFILE EX1 22.063038 22.063038 22.063038 0.000000 6-�/W4L)?>
8 EFILE EX2 22.063038 22.063038 0.000000 _LfbEv�<,T
9 RAD -24.3037950000000 TH 3.00000000 !Y7�$cU &
9 N1 1.79607463 N2 1.80516268 N3 1.82772732 !Icznou\��
9 CTE 0.810000E-05 _K'�Y`�w']
9 GTB S 'SF6 ' upZc~k!�1\
9 EFILE EX1 12.935701 12.935701 13.697701 0.000000 @W
@,8e]c
9 EFILE EX2 11.336482 13.443700 0.000000 -a~�n_�Z>_
10 RAD 38.6888290000000 TH 7.79631890 AIR (e!Y�u�#�-
10 EFILE EX1 11.336482 13.443700 13.697701 I!u=.[5zdC
11 CV 0.0000000000000 TH 0.00000000 AIR oTX�Is4+�G
END yI07E� "9
)8}k.t>'s�
让我们制作一个可以有效控制三阶像差的优化MACro。 v''J@��F7
在EE编辑器中,输入(L6M1.MAC) �8'TI�D�u�
PANT $dK430_B
VLIST RAD ALL VLIST TH ALL �L e�d{#+�
VLIST GLM 1 3 6 8 9 END 7
<]YK`a2d
z�-�g6d(
AANT ��QXL .4r%
M 1 1 A FNUM �=-GxJ��PL
M 7.8 1 A BACK S>*i\�OnI'
M 0 1 A DELF F�9%�+7Op^
M 0 1 A SA3 NRT]d�Yf"z
M 0 1 A CO3 4t�/��?�b
M 0 1 A TI3 es�%py�~m)
M 0 1 A SI3 $""�k���Z�
M 0 1 A PETZ O�Q� 4h8�,
M 0 1 A DI3 5P\A++2�2Y
M 0 1 A PAC kv+^U^�WoU
M 0 1 A SAC ��F � Q��k
M 0 1 A PLC �R�;A8�y�
M 0 1 A SLC k �W
8>VnW
END |#yT]0L%pA
K���{@xZ)�
SNAP FyP�G5��-�
SYNO 30 �F!/-2u5gF
whP5�u/857
该MACro将改变所有设计变量并控制F/number ,离焦和后焦距,并同时以三阶像差校正为零作为目标。 输入VLIST RAD ALL将改变所有半径,VLIST TH ALL将改变所有厚度和空气间隔,本例中我们不建议使用VLIST GLM ALL命令,因为该命令将会改变透镜的材料,在这个例子中,我们必须单独声明表面。 /4;�A.r`;�
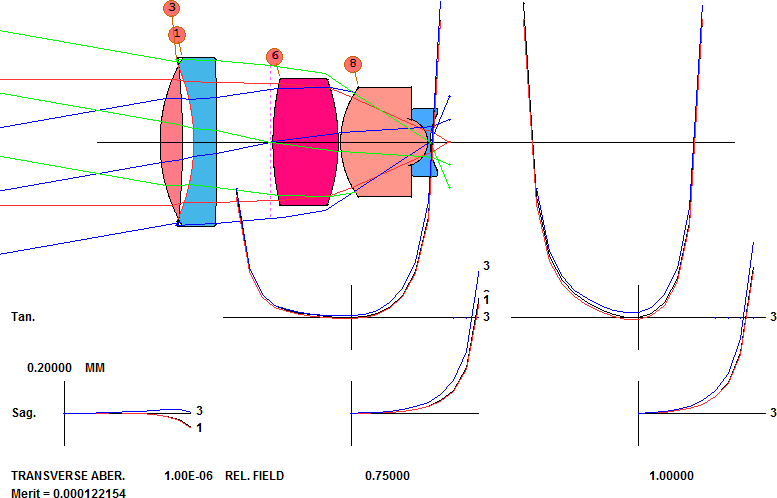
我们运行这个MACro,得到了一个糟糕的结果! ~@X�3q�ja
我们用命令查看三阶像差 mQ`2c:Rn&7
THIRD NW3qs`$�-(
SYNOPSYS AI>THIRD YTY(Et1i�
�\*b �
�.f
ID FIVE-ELEMENT LENS 179 01-JUN-17 13:49:05 P7bb2"_�9
THIRD-ORDER ABERRATION ANALYSIS ;���8eGf'
FOCAL LENGTH ENT PUP SEMI-APER GAUSS IMAGE HT r#&�Jf�A�o
50.804 25.400 8.958 1n7'\�esC*
x�FM^-`�7�
THIRD-ORDER ABERRATION SUMS p>3Q���W3<
SPH ABERR COMA TAN ASTIG SAG ASTIG PETZVAL DISTORTION �S+w�T}_BQ
(SA3) (CO3) (TI3) (SI3) (PETZ) (DI3(FR)) >b5 ;I1o=y
-9.657E-06 -0.00027 -3.991E-05 -6.235E-06 1.060E-05 -0.00056 :?�FHqfN?_
PARAXIAL CHROMATIC ABERRATION SUMS z�\�8s �|!
AX COLOR LAT COLOR SECDRY AX SECDRY LAT BtKor6ba��
(PAC) (PLC) (SAC) (SLC) :2
��:VMIa
-0.00276 -0.00027 0.01062 0.00112 f5�un7,�m�
SYNOPSYS AI> �aot2F60J,
]�vs}-go��
结果显示 这些像差非常小。那么初始透镜的像差怎么样?
-%%�X�x5D
ID FIVE-ELEMENT LENS 9^?�muP<A�
y&O?`"Uv/M
THIRD-ORDER ABERRATION ANALYSIS c��j�O��%X
FOCAL LENGTH ENT PUP SEMI-APER GAUSS IMAGE HT yJ0�%6],^g
50.800 25.400 8.957 ) )F�LM^dj
�~O�vbMWu
THIRD-ORDER ABERRATION SUMS [uHC
AP��
SPH ABERR COMA TAN ASTIG SAG ASTIG PETZVAL DISTORTION 6J}Y�r5oD�
(SA3) (CO3) (TI3) (SI3) (PETZ) (DI3(FR)) !�]D`|HoW�
-0.01806 -0.03730 -0.04236 -0.08744 -0.10998 -0.01754 ��3T���,[
!7)#aX�t&
PARAXIAL CHROMATIC ABERRATION SUMS ST�?R�l�@4
AX COLOR LAT COLOR SECDRY AX SECDRY LAT f>4|>�kS��
(PAC) (PLC) (SAC) (SLC) �U:3O��E97
-0.01215 0.01518 0.00724 0.00478 }' Y)"8AIA
�%eIa�H!x:
这些像差要大得多 - 但初始透镜性能要好得多! 所以在像差平衡方面,不要试图将像差校正到极端状态。 C��n�ZEBAU
一般人们在设计透镜时,通常只关心两件事:图像是否清晰,是否在正确的位置。 S^=�=$T�T
然而,这些三阶像差在降低公差敏感度上有很重要的作用。 这是因为,当透镜制造偏差越大,三阶像差变化最快。 因此,我们定义了一组可以放入AANT文件的八个定义像差的命令: pnz:<V"Y(
SAT COT ACD ACT ECD ECT ESA ECO IvY3i�Rq�6
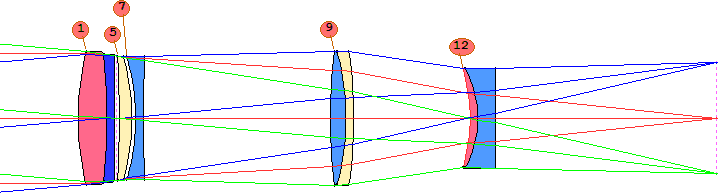
以下是如何使用这些像差来放宽透镜公差的示例。 我们优化了下面所示的透镜,并以目标波前权重0.05运行BTOL。 q�����165S
RLE "M /Cl|�z
ID 8-ELEMENT TELEPHOTO 236 5p:BHw;%;�
FNAME 'L6L2.RLE ' �EQ�d<!)HZ
MERIT 0.145212E-01 LOG 236 V.q�H&FJ=l
WAVL .6562700 .5875600 .4861300 A?}[��rM
Z
APS 4 �;fW~Gb?"�
GLOBAL {7]maOg>7J
;s3\Z^h4kd
UNITS MM I=<��Qpd4�
OBB 0.000000 5.00000 25.40000 -0.88448 0.00000 0.00000 �i$6rn�S&C
25.40000 w%iw�xo���
0 AIR ){�'<67�dK
1 RAD 107.5431718565176 TH 11.00000000 e`LkCy�[_�
1 N1 1.61726800 N2 1.62040602 N3 1.62755182 !�5�?_���)
1 CTE 0.630000E-05
z�p}pS2DU
1 GTB S 'SK16 ' :�3
Hz!iZM
2 RAD -349.2713337442812 TH 3.00000000 Do\j�_��
2 N1 1.69220502 N2 1.69894060 N3 1.71544645 �H&��p�:
2 CTE 0.790000E-05 6S��_mfWsi
2 GTB S 'SF15 ' ?a��% F�3B
3 RAD -2.9912862137173E+05 TH 1.00000001 AIR ��8Ix�I�W0
TH 1.00000001 AIR 0!Za�R���6
TH 5.00000000 %�Y=r5'6l�
5 N1 1.51981155 N2 1.52248493 N3 1.52859442 �[r3sk�2�4
5 CTE 0.820000E-05 9*K-d'��m�
5 GTB S 'K5 ' AH/o-$�C&
6 RAD -90.4865897926554 TH 1.35282284 AIR ~]�d�9 �J
7 RAD -87.2286998720792 TH 3.00000000 4
?PB
Fbd�
7 N1 1.61502503 N2 1.62003267 N3 1.63207204 ^��0}wmxDq
7 CTE 0.820000E-05 &S�66M��2
7 GTB S 'F2 ' 4�;AQ12<[1
8 RAD 491.7930148457936 TH 73.15839431 AIR ��m;{HlDez
9 RAD 218.6390525466715 TH 6.00000000 :A @f[Y'9�
9 N1 1.61502503 N2 1.62003267 N3 1.63207204 N w���N�xO
9 CTE 0.820000E-05 #5{xWMp/0
9 GTB S 'F2 ' *n�&Sd~�Mg
10 RAD -99.1627747164714 TH 3.00000000 �zx2�`0%Q
10 N1 1.51981155 N2 1.52248493 N3 1.52859442 �Jj=N+,�km
10 CTE 0.820000E-05 .�xmB8�� R
10 GTB S 'K5 ' n�w��`rH*
11 RAD -182.3746109793576 TH 45.48880137 AIR ���$|J+���
12 RAD -67.5075897018110 TH 3.00000000 �oi,�KA�
12 N1 1.61726800 N2 1.62040602 N3 1.62755182 �u p�UJF`3
12 CTE 0.630000E-05 j
�n�SZ@�u
12 GTB S 'SK16 ' G/#�<d-}_�
13 RAD -40.7083005956173 TH 7.00000000 z;?��jKE p
13 N1 1.61502503 N2 1.62003267 N3 1.63207204 6|f8DX%3V�
13 CTE 0.820000E-05 8,�[ *BgeX
13 GTB S 'F2 ' hFr+K�1���
14 RAD -832.2479524920537 TH 86.31660394 AIR �;}U]^L�T=
14 CV -0.00120156 Kg>B�$fBx)
14 UMC -0.10260000 ��Z]TQ+9t�
14 TH 86.31660394 ��&-Wt!X 3
14 YMT 0.00000000 �O|=?�!|`o
15 CV 0.0000000000000 TH 0.00000000 AIR �j?�]��+~
END ���SC4jKm2
G;u��~�H�<
一些公差降低得非常快速,如下表所示,其中标称数据是针对此透镜的。 O�AW_c.)5D
将透镜位置保持公差很紧导致制造成本将会很昂贵。(看看表面7上的中心公差。)所以我们按如下方式进行: XP}5i!}}7=
1.运行命令THIRD SENS,查看这些参数的当前值。 -X7�x��~x-
THIRD SENS >.od(Fh{l|
ID 8-ELEMENT TELEPHOTO ONcL��hwH
P�HI�c7*�_
NORMALIZED 3RD-ORDER ANALYSIS OF TOLERANCE SENSITIVITY R[v<�mo[�s
t�B`"g�C~
SS OF SA3 BY SURFACE (SAT) = 85.107903 �]:?S}�DRG
SS OF CO3 BY SURFACE (COT) = 21.404938
2~�g-k��3
SS OF CO3/YDC BY SURFACE (ACD) = 0.007657 :R�:@V�#Y�
SS OF CO3/TILT BY SURFACE (ACT) = 73.889722 Lk#)VG�k�:
SS OF CO3/YDC BY ELEMENT (ECD) = 0.003941 ��%�++�:
K
SS OF CO3/TILT BY ELEMENT (ECT) = 31.259708 �<kw�F��<J
SS OF SA3 BY ELEMENT (ESA) = 1.944190 6�]<yR>
'�
SS OF CO3 BY ELEMENT (ECO) = 0.492351 d#bg(y\G|�
Z+)�;�}>-5
2.由于我们主要关注中心误差,我们可能会尝试降低ECD的值,即当元件偏心变化时,CO3的变化。 让我们添加到AANT文件(在L6M2.MAC中)的行 G"u4]�!$/�
M .001 100 A ECD5 +N+�117��m
Zj ` ;IYFG
由于ECD已经是一个很小的数字(与列表中的其他数字相比),我们给它一个很高的权重,因此它对评价函数产生了影响。 请记住,我们不能简单地将所有这些值都定为零,因为通常不能设计没有任何像差的透镜元件,并且没有光焦度。 而且,这些量以不明显的方式耦合。 例如,如果减少SAT的值,您可能会发现COT也变小了。 D��aHbOs_<
你不能给他们各自分配一个独立的值,并期望程序可以自己找到这样的组合。 因此,明智的做法是一次一个地进行,直到找到最适合您透镜的参数。 在这个例子中,控制ECD的值,即可得到透镜。 :�PY8)39@K
THIRD SENS b�3%a4Gg&�
ID 8-ELEMENT TELEPHOTO �r^rk@W;[
NORMALIZED 3RD-ORDER ANALYSIS OF TOLERANCE SENSITIVITY SS OF SA3 BY SURFACE (SAT) = 7.027782 ( )ldn?�v
SS OF CO3 BY SURFACE (COT) = 4.876613 �=X[?�d/[
SS OF CO3/YDC BY SURFACE (ACD) = 0.001649 b��� 1�Wz
SS OF CO3/TILT BY SURFACE (ACT) = 19.621736 (�]�I=�';\
SS OF CO3/YDC BY ELEMENT (ECD) = 0.001064 40].:9��VG
SS OF CO3/TILT BY ELEMENT (ECT) = 8.602740 ^�*$��!�9~
SS OF SA3 BY ELEMENT (ESA) = 0.185606 b�V�N�?7D(
SS OF CO3 BY ELEMENT (ECO) = 0.127624 w;�Ab�JCv2
zI�S ,N '
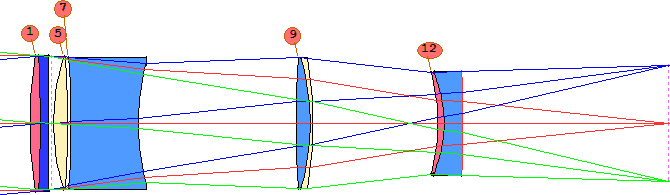
即使我们只针对其中一个(ECD),请注意所有值都已更改。 该透镜的公差列于上表中的情况A.。显然,现在的公差要宽松得多,尽管这对制造商来说仍然是一个挑战。 让我们再试一试。 这次我们将ACT的值定为7.0,即标称值的1/10。 P2s\f;D�wr
M 7 1 A ACT [`tNa�� Vg
�o::�9M�_;
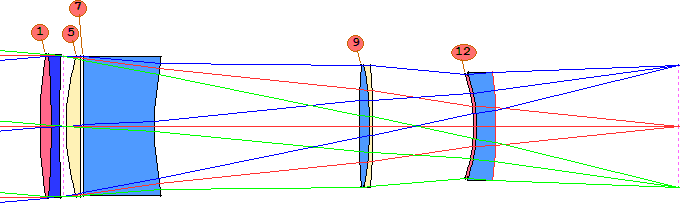
透镜视图如下: #sjGju"�#_
公差列在上面的案例B中。 对于一些公差来说,这可能是更好的预估。 (我们忽略了本课程的可制造性问题:某些元件太薄,应该使用ACM监视器进行控制。) �b|kL*{;��
您选择控制的数量取决于您想要影响的公差。 例如,空气间隔的公差可以响应对ESA数量的控制。 另一方面,透镜厚度公差可能对SAT更好地响应。 您必须了解您的透镜,并尝试使用这些工具,以找到最佳目标和最佳BTOL预估。 Tw`�dL��K?
有时这些量的作用是增加评价函数。 通常这不是一个好主意,因为如果像质变得更糟,公差通常会变得更紧。 但是,本课中工具的放松效果有时会超过这种效果,无论如何都会使公差更加宽松。 当然,这只能在一定程度范围之内,如果评价函数太大,你的评价函数应该要求一个要求较低的值。 D^F=:-l
m
我们无法保证任何这些像差目标在任何特定情况下都能起作用,但经验表明它们肯定值得一试。 您的公差可以放宽2到10倍。 A(�`Mwh+��
最后,我们提到控制单个元件灵敏度的另一种非常有效的方法是使用SECTION像差。 虽然本课程中讨论的数量适用于所有表面或元件,因此非常易于使用,但SECTION像差仅适用于您指定的表面范围。 如果一个元件仍然被分配了一个非常紧的中心公差,即使你尝试了本节中给出的目标 - 如果某些元件的公差变得更宽松但问题元件的公差变得更紧,可能会发生这种情况 - 你可能只控制那个含彗差或球差的元件。 这使您可以精确控制所需的像差,并且通常值得采取额外步骤。 例如,如果表面13和14处的元件非常敏感,您可以尝试 E
U RK�zJk
M 0 .1 A SECTION SA3 13 14 $�;=?�[Cn�
�"i�xea- 2
并尝试目标和权重直到获得最佳效果。
|